STK Component 矢量几何工具系列--坐标轴(Axes)转换基础
本文是 STK Component 矢量几何工具系列中坐标轴(Axes)转换的基础篇,梳理欧拉旋转与四元数等姿态描述方法,为后续理解 Axes 类库中的坐标轴变换与 Evaluator 计算模式做铺垫。
STK Component 矢量几何工具系列--坐标轴(Axes)转换基础
本文是 STK Component 矢量几何工具系列中坐标轴(Axes)转换的基础篇,梳理欧拉旋转与四元数等姿态描述方法,为后续理解 Axes 类库中的坐标轴变换与 Evaluator 计算模式做铺垫。
前言
STK组件包含一个全功能的矢量几何工具库,用于创建矢量,坐标轴,点和坐标系等,以及计算每个参数如何随时间变化。 例如,Point可以表示由轨道积分器计算的卫星位置,然后可以计算卫星在任何已定义坐标系中的位置、速度;Axes可以表示运动的卫星的轨道坐标轴,然后可以计算此轨道坐标轴相对任何坐标轴的转换矩阵。
STK Component矢量几何工具库与STK桌面软件的Vector Geomentry Tool是对应的。 通过Reflector工具反编译Component类库,扒一扒其内部的运行机制,加深我们对此工具库的理解,以便更好的使用Component类库功能为我所用。
本文谈谈坐标轴(Axes)转换的基础知识,注意不是坐标系,坐标系=坐标轴+坐标原点。也就是说坐标轴是可以平移的,任何两个坐标轴之间的转换关系只涉及到它们的XYZ轴旋转关系,而与它们在什么地方没有关系。例如,讨论地球J2000系的坐标轴和月球惯性系的坐标轴时,可以将两个坐标系的原点重合,然后讨论两者坐标轴的旋转关系。
在STK Component中,有关坐标系旋转的类在命名空间 AGI.Foundation.Coordinates中的。
注意,以下讨论中,由于两个坐标轴已重合,所以常常说成坐标系旋转如何如何,实际上还是两个坐标轴,请读者自行区分。
最常用的旋转表示方法便是欧拉角和四元数,下面分别叙述。
注意,这里介绍的转换定义、过程、顺序等就是STK Component里所采用的,所以在使用Component里相关类时,如果不记得其转换定义、过程及顺序时,可参考以下说明!
欧拉旋转
下图中,蓝色坐标系表示旧坐标系(也可以叫原坐标系),红色坐标系表示新坐标系;新坐标系是原坐标系绕其Z轴旋转\(\theta\) 角,某一矢量在旧坐标系中的坐标为(x,y,z),则同一矢量在新坐标系中的坐标为(x',y',z')。
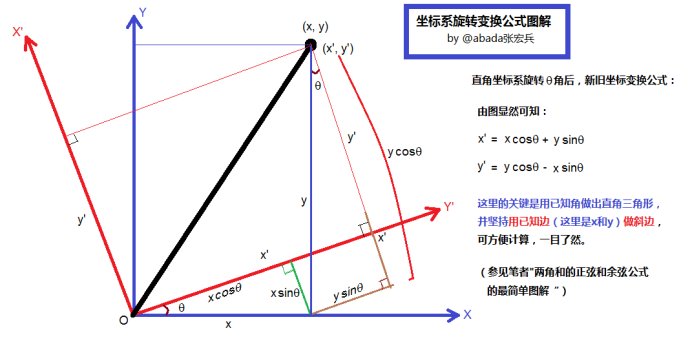 新旧坐标系中的坐标关系如下:
    M_x(\theta)=
    \begin{pmatrix}
    1 & 0 & 0 \\
    0 & cos\theta & sin\theta \\
    0 & -sin\theta & cos\theta \\
    \end{pmatrix}
\
M_y(\theta)=
\begin{pmatrix}
cos\theta & 0 & -sin\theta \
0 & 1 & 0 \
sin\theta & 0 & cos\theta \
\end{pmatrix}
\
M_z(\theta)=
\begin{pmatrix}
cos\theta & sin\theta & 0 \
-sin\theta & cos\theta & 0 \
0 & 0 & 1 \
\end{pmatrix}
	\begin{pmatrix}
    x' \\
    y' \\
    z' \\
    \end{pmatrix}
    =M_{z}(\gamma)M_{x}(\beta)M_{z}(\alpha)
    \begin{pmatrix}
    x \\
    y \\
    z \\
    \end{pmatrix} $$
从原坐标系到新坐标系的旋转矩阵\(M\)可表示为下式,每旋转一次,就左乘对应的旋转矩阵。 \(M=M_{z}(\gamma)M_{x}(\beta)M_{z}(\alpha)\) 当然对于任意两个坐标轴,其转序并不仅仅为313,也可以是321、123等等,一共有12种可能性。 注意,我们在说两个坐标轴的欧拉转换时,一定要确定是什么转序(是313还是321等等),以及对应的欧拉角!!
四元数(Quaternion)
四元数能够很方便的刻画刚体绕任意轴的旋转。四元数是一种高阶复数,四元数q表示为: \(q=(x,y,z,w)=xi+yj+zk+w\) 其中,i,j,k满足: $$i2=j2=k^2=-1$$$$ij=k,jk=i,ki=j$$ 由于i,j,k的性质和笛卡尔坐标系三个轴叉乘的性质很像,所以可以将四元数写成一个向量和一个实数组合的形式: \(q=(\vec{v}+w)=((x,y,z),w)\) 可以推导出四元数的一些运算性质,包括: 四元数乘法 \(q_1q_2=(\vec{v_1}\times \vec{v_2}+w_1\vec{v_2}+w_2\vec{v_1}, w_1w_2-\vec{v_1}\cdot \vec{v_2})\) 共轭四元数 \(q^*=(-\vec{v},w)\) 四元数的平方模 \(N(q)=N(\vec{v})+w^2\) 四元数的逆 \(q^{-1}=\frac{q^*}{N(q)}\) 四元数可以看做是向量和实数的一种更加一般的形式,向量可以视作为实部为0的四元数,而实数可以是作为虚部为0的四元数。上述四元数的运算性质也是实数或向量的运算性质的更一般的形式.
任何两个坐标轴之间的转换除了可以用连续三个欧拉旋转实现外,还可以通过一次旋转完成。可以证明,总可以找到一个旋转轴和一个旋转角度,使得原坐标轴绕此旋转轴旋转一定的角度与新坐标轴重合。定义此旋转轴在原坐标系中的单位矢量坐标为\((x,y,z)\),旋转角度定义为\(\theta\),则四元素\(q\)可表示为: \(q=((x,y,z)\sin{\frac{\theta}{2}},\cos{\frac{\theta}{2}})\) 在考虑连续坐标轴旋转时,同欧拉旋转类似,采用四元数左乘,如下连续三个旋转: \(q=q_3q_2q_1\) 上述转换过程为:
- 从原坐标系转到新坐标系1,用四元数\(q_1\)表示两者的旋转关系;
- 从新坐标系1转到新坐标系2,用四元数\(q_2\)表示两者的旋转关系;
- 从新坐标系2转到最终的新坐标系,用四元数\(q_3\)表示两者的旋转关系;
- 从原坐标系到新坐标系的旋转关系用四元数\(q\)表示!
小结
STK Component计算坐标转换时,广泛采用欧拉转换与四元数,涉及到转换定义、顺序如上描述。切记,在连续转换中,无论是欧拉转换还是四元数,都是左乘转换矩阵或者四元数的!!
实际应用中,还有一种刚体的转换,与本文描述的转换过程刚好相反,读者注意区别。在使用Component中类库计算时,请采用本文介绍的转换定义及顺序!
采用欧拉转序及四元数的旋转总结如下(欧拉旋转中,欧拉转序为313): $$ M=M_{z}(\gamma)M_{x}(\beta)M_{z}(\alpha) $$$$q=q_3q_2q_1$$
评论
站内评论 · 提交后立即公开 · 无需审核
还没有评论,来写下第一条吧。